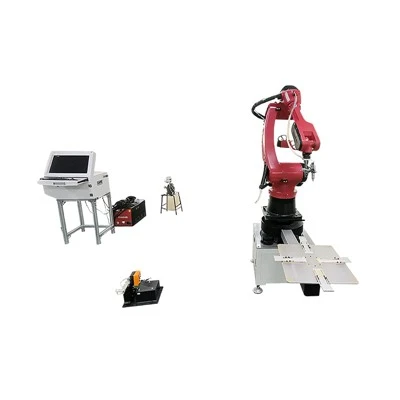
Здравейте! Като доставчик на роботи за термично пръскане често ме питат за максималната площ на пръскане на тези изящни машини. Това е въпрос, който не е толкова ясен, колкото може би си мислите, така че нека се потопим направо и да проучим какво става при определянето на максималната площ на пръскане на робот за термично пръскане.
Първо, какво точно представлява термичен робот за пръскане? Е, това е вид промишлен робот, предназначен да нанася покритие върху повърхност чрез термичен процес на пръскане. Това може да включва нагряване на материал до разтопено или полу-разтопено състояние и след това пръскането му върху целевата повърхност. Термичните роботи за пръскане се използват в широк спектър от индустрии, от космическата до автомобилната, за задачи като защита от корозия, устойчивост на износване и подобряване на повърхностните свойства.
Сега да се върнем към въпроса: максималната площ на пръскане. Има няколко фактора, които влизат в действие, когато се определя колко голяма площ може да покрие робот с термично пръскане.
Обсег и обхват на робота
Един от най-очевидните фактори е физическият обхват на робота. Точно като художник-човек, ако ръката на робота не може да достигне определена област, той не може да я напръска. Повечето роботи за термично пръскане се предлагат с различни дължини и диапазони на ръцете, които са проектирани да отговарят на различни приложения. Например, робот с дълга ръка може да бъде идеален за покриване на големи плоски повърхности като корпуса на кораб или крилата на самолет. От друга страна, робот с по-къса и по-гъвкава ръка може да бъде по-добър за по-малки и по-сложни части.
Обхватът на движение на ставите на робота също има значение. Робот с широк обхват на движение може да има достъп до повече области, без да се налага да бъде препозициониран. Някои усъвършенствани роботи могат да се въртят, накланят и движат в множество посоки, което им позволява да покриват по-ефективно повърхности с неправилна форма.
Разпръскване и ширина
Моделът на пръскане и ширината на термичния пистолет за пръскане също имат голямо влияние върху площта на пръскане. Моделът на пръскане може да се регулира да бъде тесен или широк, в зависимост от приложението. Широкият модел на пръскане може да покрие по-голяма площ с едно минаване, но може да не осигури толкова прецизно покритие, колкото тесен модел.
Например, ако нанасяте покритие върху голям плосък панел, може да искате да използвате широк модел на пръскане, за да покриете бързо площта. Но ако работите върху малка, детайлна част, тясната схема на пръскане би била по-подходяща, за да се гарантира точност. Ширината на модела на пръскане обикновено се определя от дизайна на пистолета за пръскане и може да се регулира чрез системата за управление на робота.
Бързина и ефективност
Скоростта, с която роботът се движи и пръска, е друг решаващ фактор. Един по-бързо движещ се робот може да покрие повече площ за по-малко време, но трябва да се постигне баланс. Ако роботът се движи твърде бързо, покритието може да не се нанесе равномерно и качеството може да пострада. От друга страна, ако се движи твърде бавно, ще отнеме повече време, за да покрие същата област.
Съвременните роботи за термично пръскане са проектирани да оптимизират скоростта и ефективността. Те използват усъвършенствани алгоритми и сензори, за да регулират скоростта си въз основа на повърхността, която се покрива, вида на пръскания материал и желаната дебелина на покритието. Това означава, че те могат бързо да покрият големи площи, като същевременно поддържат висококачествено покритие.
Доставка на материал и скорост на отлагане
Скоростта, с която материалът за термично пръскане се доставя и отлага върху повърхността, също влияе върху максималната площ на пръскане. Ако подаването на материал е ограничено, роботът ще трябва да спре и да изчака още материал, което може да забави процеса и да намали общата площ на пръскане.
Скоростта на отлагане, която е количеството материал, което се прилага върху повърхността за единица време, също е важно. По-високата скорост на отлагане означава, че може да се приложи повече материал за по-кратък период, което позволява на робота да покрие по-голяма площ. Въпреки това, точно както при скоростта, има ограничение за това колко висока може да бъде скоростта на отлагане, преди да започне да влияе върху качеството на покритието.
Примери от реалния свят
Нека да разгледаме някои примери от реалния свят, за да добием по-добра представа за максималната площ на пръскане на роботите за термично пръскане.
В автомобилната индустрия роботите за термично пръскане често се използват за нанасяне на покритие върху компоненти на двигателя и други части. Например, робот може да се използва за покриване на вътрешността на цилиндровия блок. Максималната площ на пръскане в този случай ще зависи от размера на цилиндровия блок и обхвата на робота. Един типичен робот може да е в състояние да покрие цялата вътрешна повърхност на цилиндров блок със стандартен размер с една операция, която може да бъде няколко квадратни инча.
В космическата индустрия роботите за термично пръскане се използват за покриване на повърхностите на крилата и фюзелажите на самолети. Това са много по-големи повърхности и роботите трябва да могат да покриват значителна площ. Широкомащабен термичен робот за пръскане може да е в състояние да покрие няколко квадратни фута повърхност с едно минаване, в зависимост от модела на пръскане и скоростта.
Нашите продукти и техните възможности
Като доставчик на роботи за термично пръскане, ние предлагаме гама от продукти с различни максимални площи на пръскане, за да отговарят на различните нужди на клиентите. НашитеРобот за пръскане на покритиее предназначен за приложения с покритие с голям обем и голяма площ. Той има дълго обхватно рамо и широка пръскачка, което му позволява да покрива големи повърхности бързо и ефективно.
НашитеРъчен робот за заваряванее по-подходящ за по-малки, по-подробни задачи. Предлага по-голяма гъвкавост и прецизност, което го прави идеален за покриване на малки части или труднодостъпни места.
А за тези в автомобилната индустрия, нашатаБояджийски роботи Автомобилна индустрияса специално проектирани да отговорят на уникалните изисквания на приложенията за автомобилни покрития. Тези роботи могат да покриват широк диапазон от области на пръскане, от малки компоненти на двигателя до големи панели на тялото.
Заключение
И така, каква е максималната площ на пръскане на робот за термично пръскане? Както можете да видите, няма един - размер - пасва - всички отговори. Зависи от различни фактори, включително обхвата и обхвата на робота, модела и ширината на пръскане, скоростта и ефективността и скоростта на подаване на материал и отлагане.
Ако сте на пазара за робот за термично пръскане, важно е да вземете предвид конкретното си приложение и изисквания. Нашият екип от експерти е тук, за да ви помогне да изберете правилния робот за вашите нужди и да гарантира, че ще извлечете максимума от вашата инвестиция. Независимо дали искате да лакирате малки части или големи повърхности, ние имаме решение за вас.
Ако се интересувате да научите повече за нашите роботи за термично пръскане или искате да обсъдите специфичните си изисквания, не се колебайте да се свържете с нас. Винаги се радваме да си поговорим и да ви помогнем да намерите идеалния робот за вашите нужди от пръскане. Нека работим заедно, за да постигнем най-добрите резултати за вашия бизнес!


Референции
- Смит, Дж. (2020). Индустриална роботика в приложения с термично пръскане. Вестник за производствени технологии.
- Джонсън, А. (2019). Напредък в технологията за термично нанасяне на покритие. Международен журнал за повърхностно инженерство.
- Браун, C. (2018). Ролята на роботите в съвременните производствени процеси. Преглед на производството.