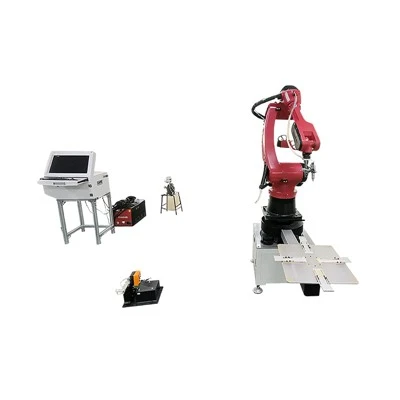
Като доставчик на роботи за термично пръскане често ме питат как тези сложни машини регулират параметрите на пръскане. Термичните роботи за пръскане са важна част от много промишлени процеси, предлагащи прецизност, ефективност и последователност при нанасяне на покрития. В тази публикация в блога ще се задълбоча в тънкостите на това как роботите за термично пръскане настройват своите параметри на пръскане, за да отговорят на разнообразните нужди на различни проекти.
Разбиране на технологията за термично пръскане
Преди да обсъдим настройката на параметрите, важно е да разберете основите на технологията за термично пръскане. Термичното пръскане включва нагряване на покриващ материал до разтопено или полуразтопено състояние и след това задвижването му върху субстрат с висока скорост. Материалите за покритие могат да варират от метали и керамика до полимери, а субстратите могат да бъдат направени от различни материали като метали, пластмаси или композити.
Има няколко вида процеси на термично пръскане, включително пламъчно пръскане, дъгово пръскане, плазмено пръскане и високоскоростно пръскане с кислородно гориво (HVOF). Всеки процес има свои уникални характеристики и е подходящ за различни приложения. Например, плазменото пръскане може да постигне много високи температури, което го прави идеално за нанасяне на керамични покрития с отлична устойчивост на износване и корозия.
Основни параметри на пръскане
Качеството на термичното покритие зависи от няколко ключови параметъра, които роботът трябва да регулира точно. Тези параметри включват:
- Разстояние на пръскане: Това е разстоянието между пистолета и основата. Правилното разстояние на пръскане гарантира, че покриващият материал достига до субстрата в правилното състояние. Ако разстоянието е твърде малко, покритието може да е твърде дебело и неравномерно и може да има прекомерно пренасяне на топлина към субстрата. Ако разстоянието е твърде голямо, покриващият материал може да се охлади твърде много, преди да достигне основата, което води до лоша адхезия.
- Ъгъл на пръскане: Ъгълът, под който се държи пистолета за пръскане спрямо основата, влияе върху разпределението на покриващия материал. Перпендикулярният ъгъл (90 градуса) често се предпочита за равномерно покритие, но в някои случаи може да се наложи пръскане под ъгъл, за да се достигнат определени зони или да се създаде определен модел на покритие.
- Скорост на пръскане: Скоростта, с която пистолетът за пръскане се движи през основата, определя дебелината на покритието. По-бавната скорост ще доведе до по-дебело покритие, докато по-високата скорост ще доведе до по-тънко покритие. Скоростта на пръскане трябва да се регулира според желаната дебелина на покритието и свойствата на покриващия материал.
- Скорост на подаване: Това е скоростта, с която покриващият материал се подава в пистолета за пръскане. По-високата скорост на подаване ще увеличи количеството на пръскания материал за покритие, което може да повлияе на дебелината и качеството на покритието. Скоростта на подаване трябва да се регулира въз основа на вида на покриващия материал, процеса на пръскане и желаните свойства на покритието.
- Скорост на газовия поток: При процеси като плазмено пръскане и HVOF пръскане се използва газ за нагряване и задвижване на покриващия материал. Скоростта на газовия поток влияе върху температурата и скоростта на частиците на покриващия материал. Регулирането на скоростта на газовия поток може да оптимизира топенето и ускоряването на частиците, което води до по-добро качество на покритието.
Как роботът настройва параметрите
Термичните роботи за пръскане са оборудвани с усъвършенствани системи за управление, които им позволяват да регулират точно параметрите на пръскане. Ето как го правят:
Регулиране на базата на сензор
Повечето съвременни роботи за термично пръскане са оборудвани с различни сензори. Например сензорите за разстояние могат да измерват разстоянието на пръскане в реално време. Ако измереното разстояние се отклонява от зададената стойност, системата за управление на робота автоматично ще коригира позицията на пистолета за пръскане, за да поддържа правилното разстояние.


Сензорите за ъгъл могат да открият ъгъла на пръскане и да направят корекции, ако е необходимо. Тези сензори работят във връзка със системата за контрол на движението на робота, за да гарантират, че пистолетът за пръскане винаги се държи под оптимален ъгъл спрямо основата.
Температурните сензори могат да следят температурата на покриващия материал и субстрата. Ако температурата е твърде висока или твърде ниска, роботът може да регулира скоростта на газовия поток или скоростта на подаване, за да оптимизира процеса на пръскане. Например, ако температурата на субстрата се повишава твърде много, роботът може да увеличи скоростта на пръскане или да намали скоростта на подаване, за да предотврати прегряване.
Предварително програмиране
Преди да започне операция по пръскане, операторът може предварително да програмира параметрите на пръскане в системата за управление на робота. Операторът може да въведе стойности за разстоянието на пръскане, ъгъла, скоростта, скоростта на подаване и скоростта на газовия поток въз основа на изискванията на конкретния проект.
След това роботът следва тези предварително програмирани инструкции по време на процеса на пръскане. Съвременните роботи обаче също имат способността да правят малки корекции в движение въз основа на данни от сензори в реално време. Например, ако субстратът има някои повърхностни неравности, които причиняват временна промяна в разстоянието на пръскане, роботът може да коригира позицията си, за да компенсира това.
Адаптивен контрол
Някои усъвършенствани роботи за термично пръскане разполагат с адаптивни алгоритми за управление. Тези алгоритми могат да анализират данните от сензорите и да вземат интелигентни решения за настройка на параметрите. Например, ако качеството на покритието започне да се влошава въз основа на обратна връзка от сензори за наблюдение на качеството, системата за адаптивен контрол може автоматично да регулира няколко параметъра едновременно, за да подобри качеството на покритието.
Адаптивната система за управление може също да се учи от предишни пръскащи операции. Ако конкретен набор от корекции на параметри доведе до добри резултати при нанасяне на покритие в подобен проект, системата може да използва тези знания, за да оптимизира параметрите за бъдещи проекти.
Приложения и значението на настройката на параметрите
Термичните роботи за пръскане се използват в широк спектър от индустрии, включително космическата, автомобилната и производствената. В космическата индустрия, например, термичните покрития се използват за защита на компонентите на самолетите от износване, корозия и среда с висока температура. Прецизното регулиране на параметрите на пръскане е от решаващо значение за осигуряване на ефективността и надеждността на тези покрития.
В автомобилната индустрия роботите за термично пръскане се използват за приложения като боядисване на двигатели и боядисване на каросерии.Роботи за боядисване Автомобилна индустрияиграят жизненоважна роля за постигане на висококачествени покрития и подобряване на издръжливостта на автомобилните части.
В общото производство покритията с термично напръскване могат да подобрят повърхностните свойства на различни продукти, като инструменти и машинни части. Чрез прецизно регулиране на параметрите на пръскане, роботът може да произвежда покрития с желаната твърдост, устойчивост на износване и адхезия, което може да удължи експлоатационния живот на тези продукти.
Предимства от използването на термичен робот за пръскане за настройка на параметрите
Използването на термичен робот за пръскане за настройка на параметрите предлага няколко предимства пред ръчното пръскане:
- Прецизност: Роботите могат да регулират параметрите с висока степен на прецизност, което е трудно да се постигне ръчно. Това води до по-последователни и висококачествени покрития.
- Повторяемост: След като параметрите са зададени, роботът може да повтори процеса на пръскане по абсолютно същия начин за множество части. Това е особено важно при масово производство, където последователността е ключова.
- Безопасност: Процесите на термично пръскане могат да бъдат опасни поради високи температури, токсични изпарения и летящи частици. Роботите могат да извършват операцията по пръскане в контролирана среда, намалявайки риска от излагане на оператора на тези опасности.
- Ефективност: Роботите могат да работят непрекъснато без умора, което може да увеличи производителността на процеса на пръскане. Те могат също така бързо да регулират параметрите, намалявайки времето, необходимо за настройка и оптимизация.
Заключение
В заключение, роботите за термично пръскане са изключително сложни машини, които могат да регулират точно параметрите на пръскане чрез регулиране, базирано на сензор, предварително програмиране и адаптивен контрол. Чрез оптимизиране на параметри като разстояние на пръскане, ъгъл, скорост, скорост на подаване и скорост на газовия поток, тези роботи могат да произвеждат висококачествени покрития с отлична производителност и издръжливост.
Ако имате нужда от термичен робот за пръскане за вашите промишлени приложения за покритие, ние сме тук, за да ви помогнем. Нашите роботи са проектирани с най-новите технологии, за да осигурят прецизна настройка на параметрите и надеждна работа. Независимо дали сте в космическата, автомобилната или общата производствена индустрия, нашите роботи за термично пръскане могат да отговорят на вашите специфични нужди.
Каним ви да се свържете с нас за повече информация и да обсъдим вашите изисквания за обществена поръчка. Нашият екип от експерти ще се радва да ви помогне при избора на правилния робот за термично пръскане и оптимизирането на параметрите на пръскане за вашите проекти.
Референции
- Дейвис, JR (ред.). (2004). Технология за термично пръскане: Инженерни приложения. ASM International.
- Павловски, Л. (2008). Науката и инженерството на покритията с термично напръскване. Джон Уайли и синове.